Conținut principal

Studiu de caz

Aplicație de ritm pentru raliuri de regularitate, prototip

Cercetare proprie pentru raliuri de regularitate: o singură aplicație le arată pilotului și copilotului dacă mașina e în avans sau în întârziere, pe baza distanței măsurate la roți. Un prototip, încă în dezvoltare.

Client
Cercetare proprie
Domeniu
Raliuri istorice de regularitate
Rol
Firmware, placă, aplicație
Stadiu
Prototip, în dezvoltare
  • 0,07s

    Eroare de timp pe o etapă de test simulată

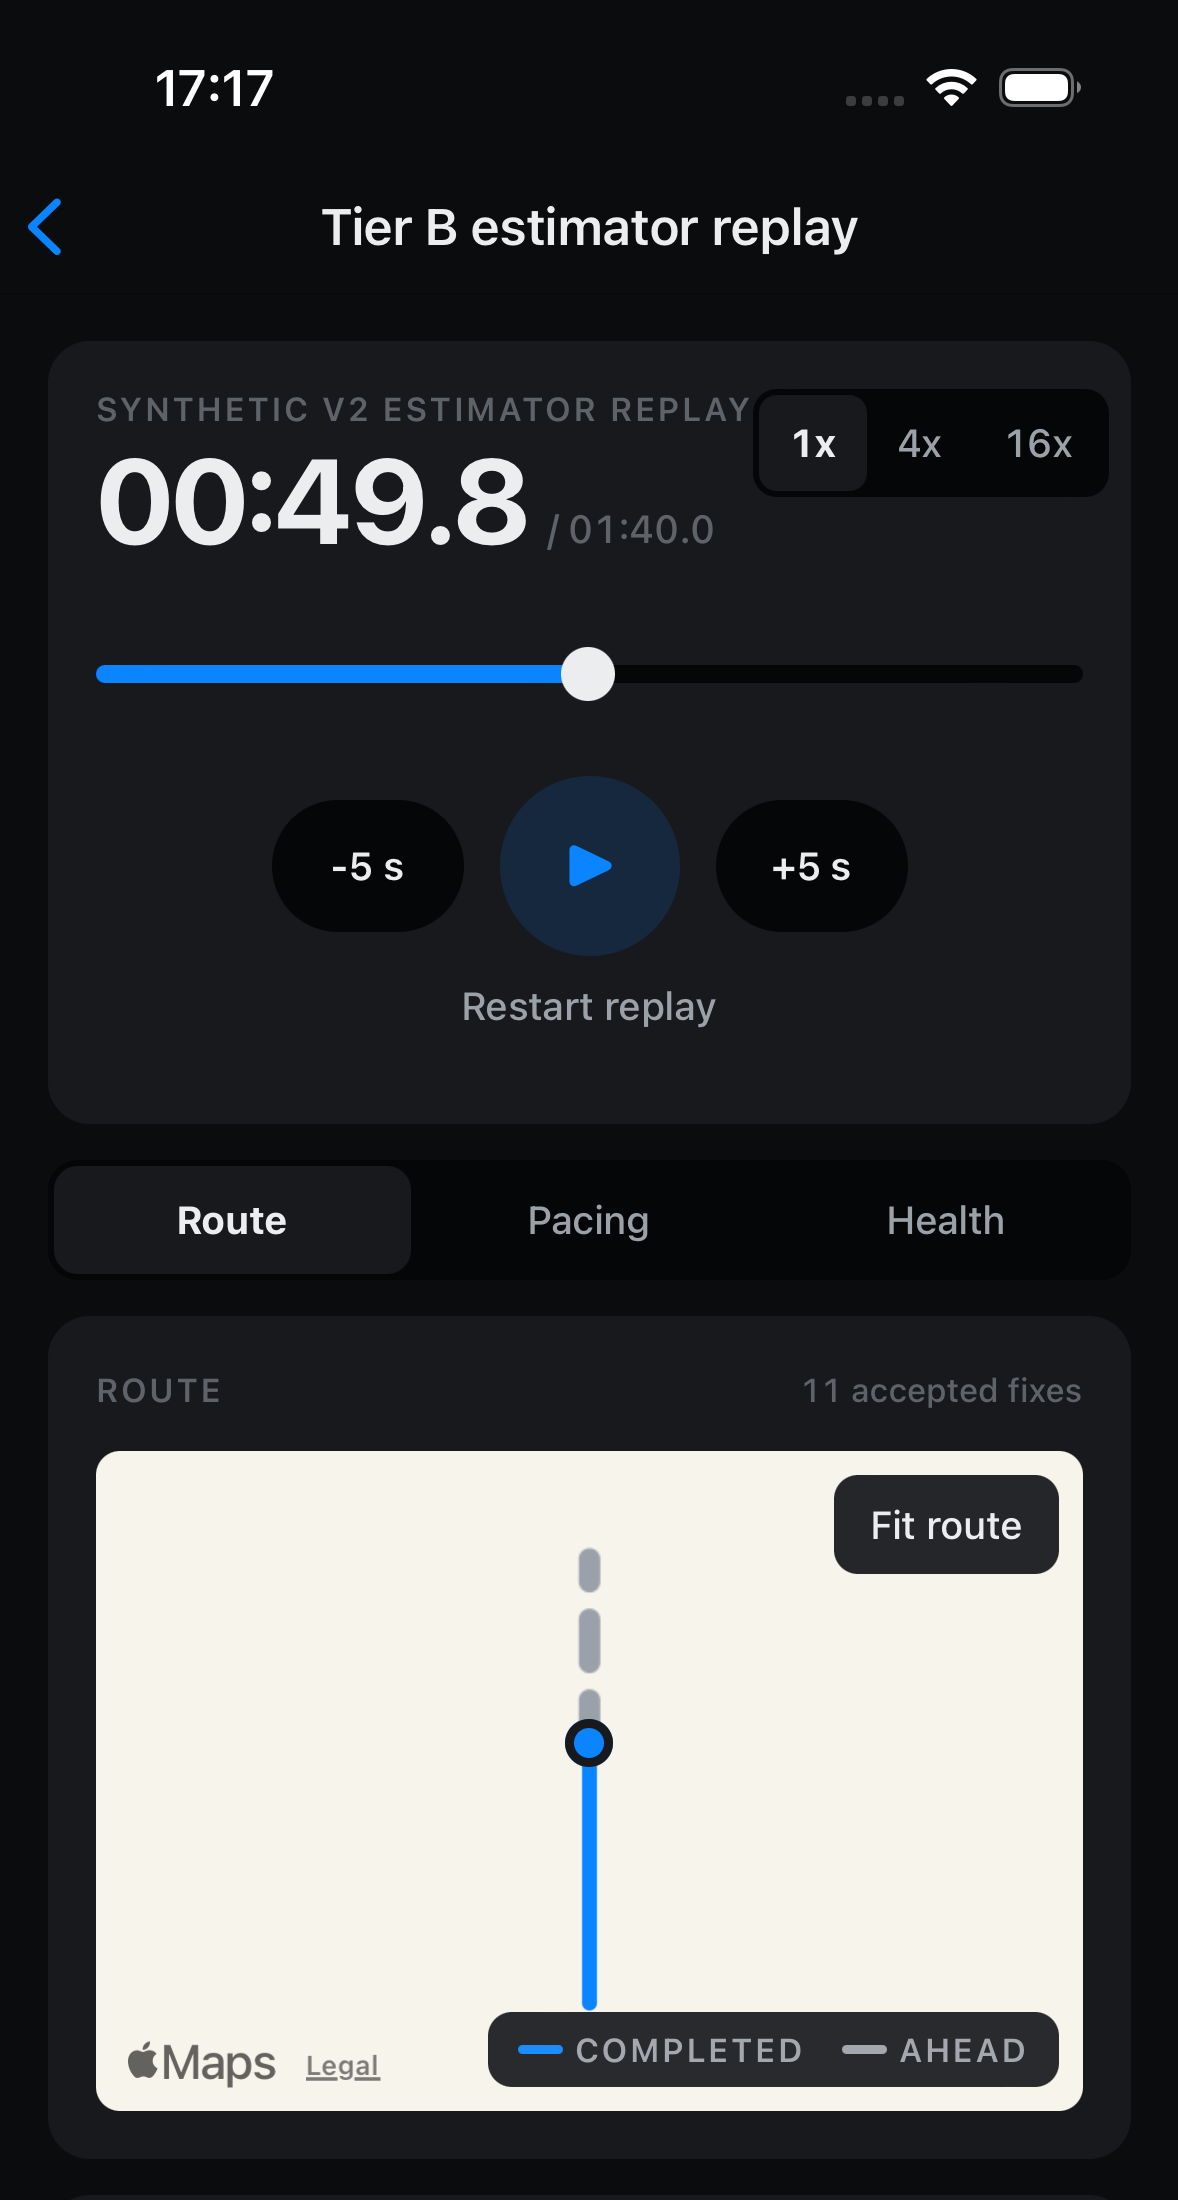
    Reluare pe 3,2 km

  • 1aplicație

    Pentru pilot și copilot

    Gândită să înlocuiască aplicațiile separate
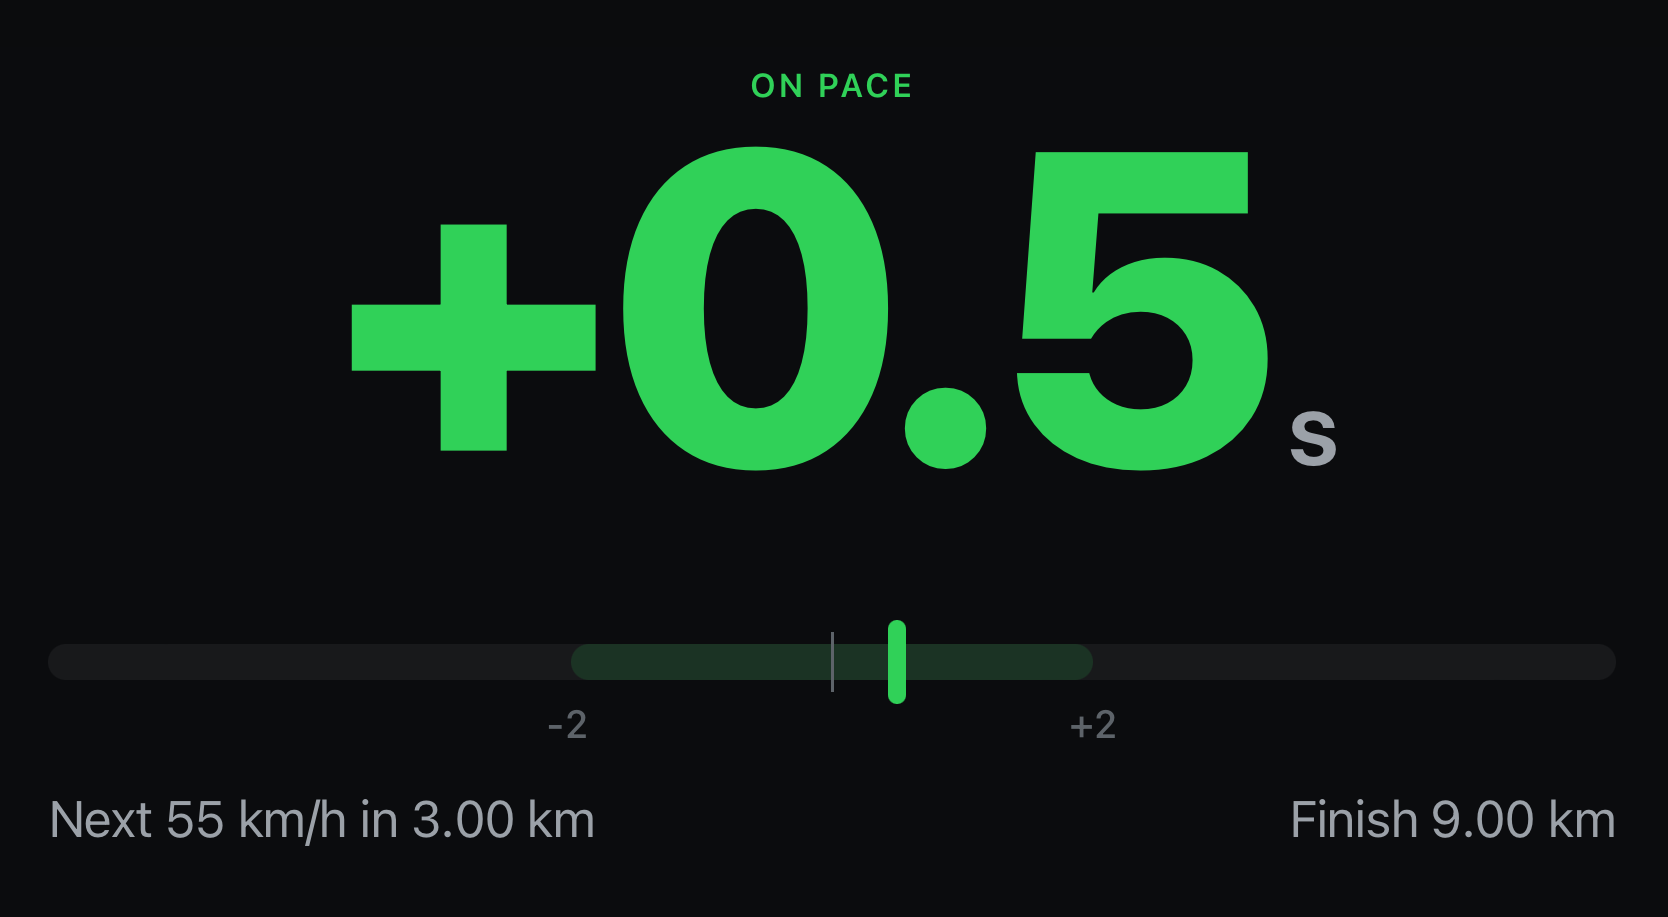
Ecranul pilotului în modul întunecat: ON PACE deasupra unei abateri mari, verzi, de plus 0,5 secunde, o bară de toleranță de la minus 2 la plus 2 secunde, următoarea schimbare de viteză, la 55 km/h, peste 3,00 km și sosirea la 9,00 km. Date de test sintetice.
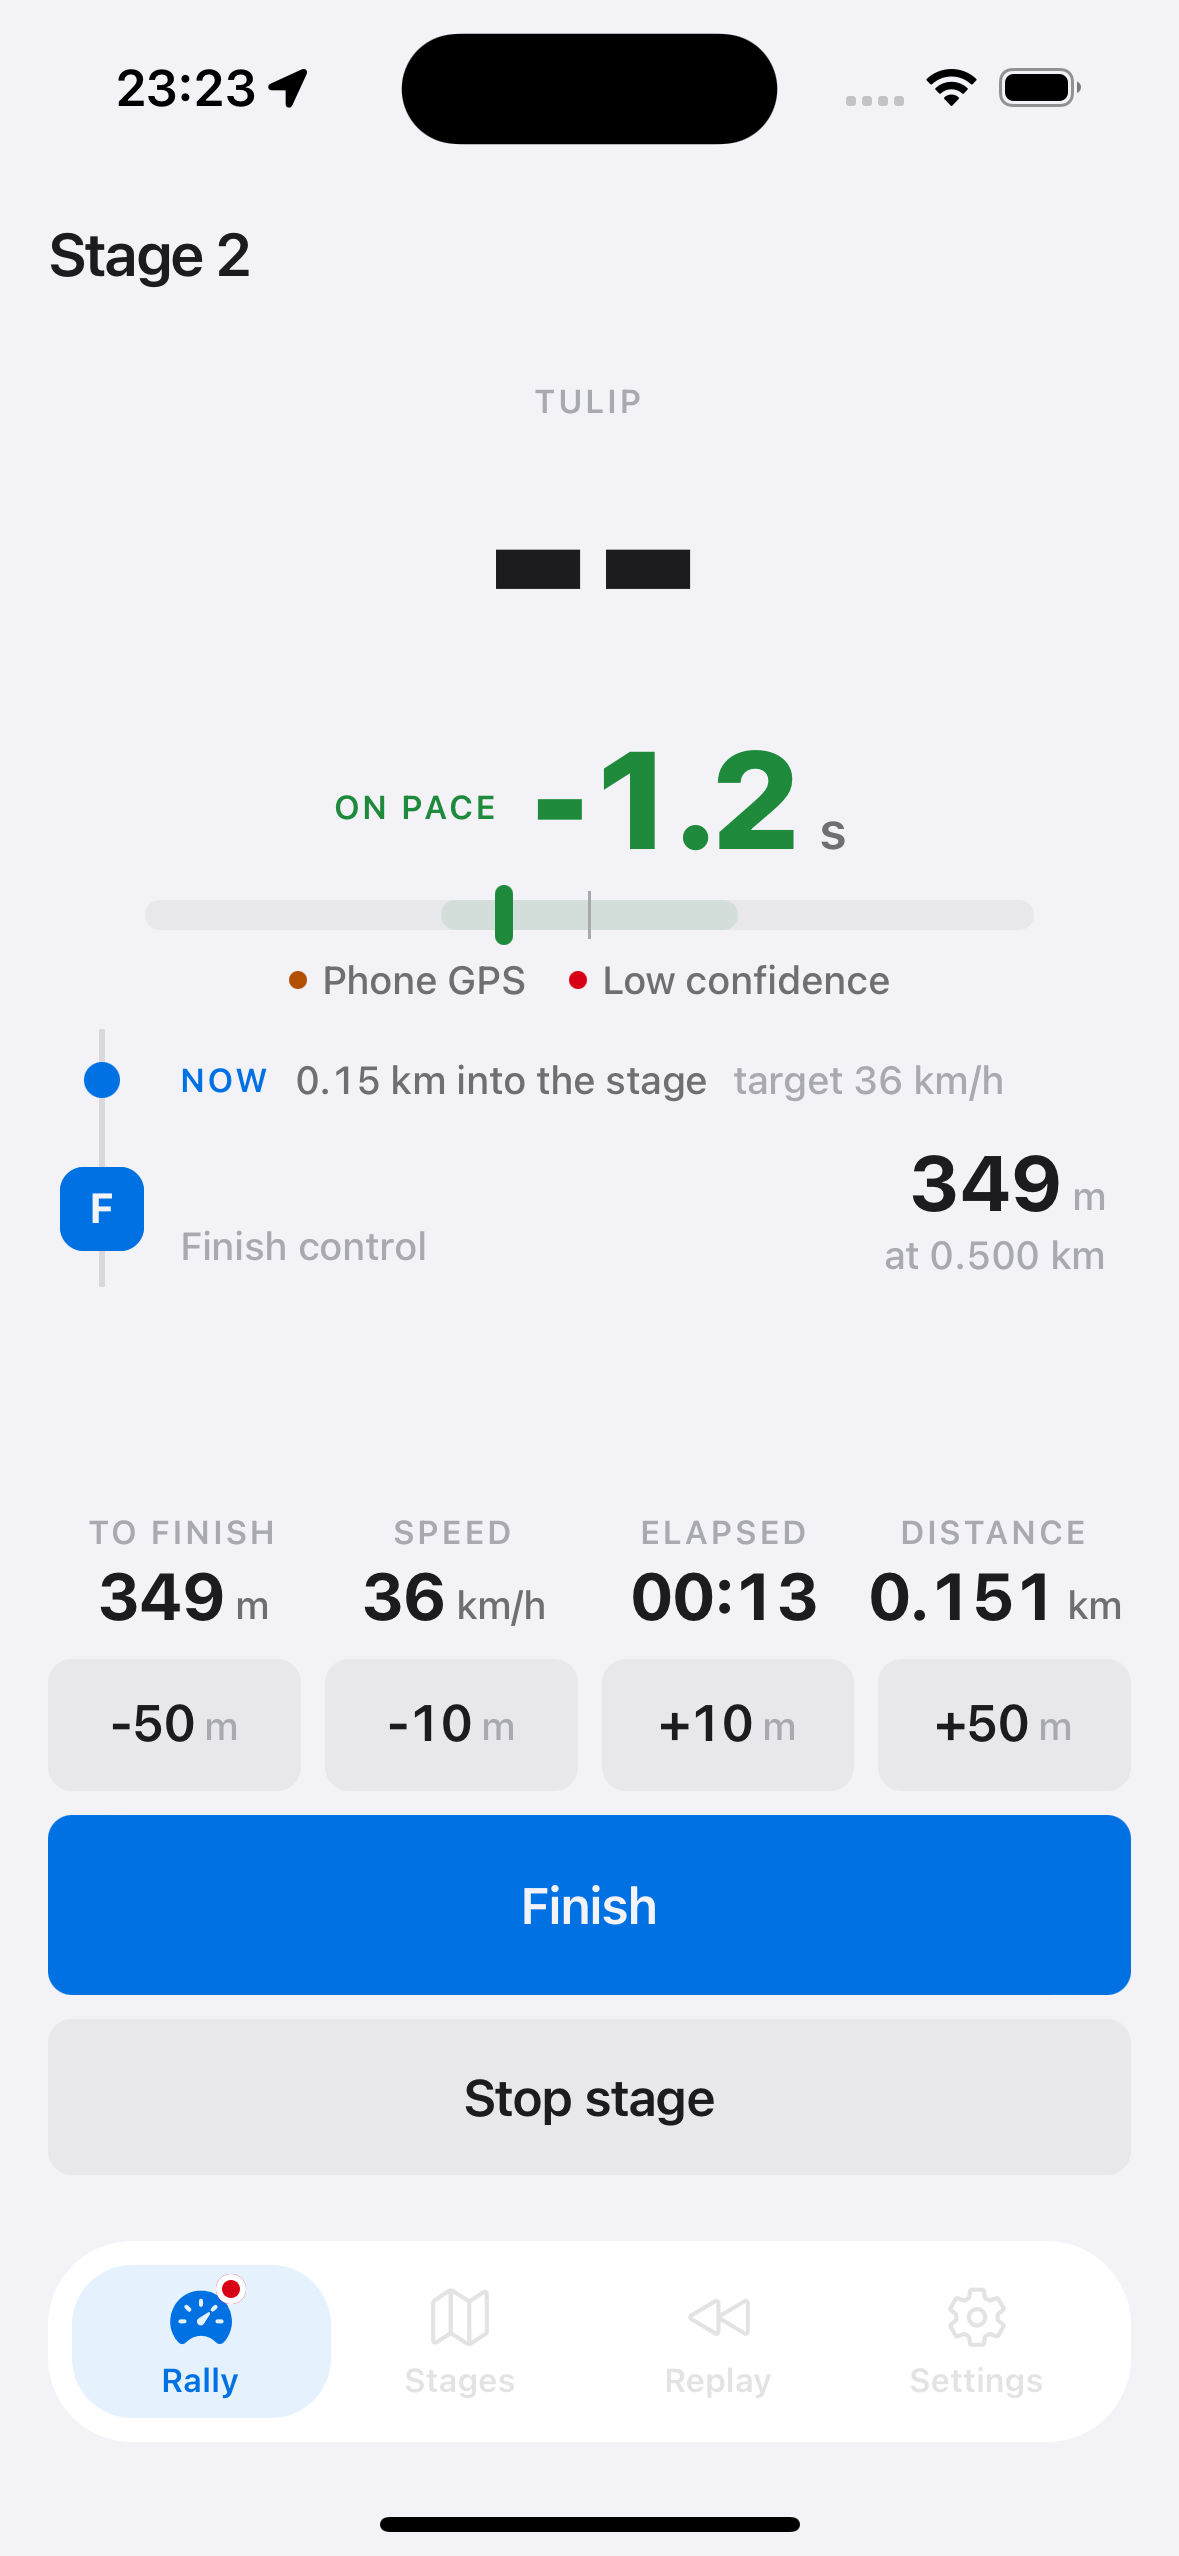
Ecranul copilotului în etapa 2: în ritm, la minus 1,2 secunde, GPS-ul telefonului ca sursă de poziție, cu avertizare de încredere scăzută, 349 m până la controlul de sosire, 36 km/h și butoane de corecție pentru minus 50, minus 10, plus 10 și plus 50 de metri.
FIG. 1Ecranul pilotului și ecranul de etapă al copilotului

Problema

Într-un raliu de regularitate, fiecare secundă de avans sau întârziere se penalizează

Controale secrete cronometrează echipajul la secundă. Pilotul are nevoie de un număr stabil, iar GPS-ul singur nu i-l poate da.

Abatere de timpDate demonstrative

+0,47sÎntârziere

Ce am construit

Distanța vine de la roți, sateliții doar o corectează

O cutie mică din mașină numără rotațiile roților, iar aplicația urmărește distanța pe traseul oficial.

FIG. 2Hub, legătură și aplicație
Sistemul pentru raliuri de regularitate: un senzor de roată, un IMU și un receptor GNSS alimentează un hub ESP32-S3 pe o placă proiectată la comandă, care înregistrează pe microSD și trimite un flux Bluetooth autentificat către aplicație, unde modulul de urmărire a distanței comandă ecranele pilotului și copilotului, cu avertizări de viraj dintr-o hartă rutieră offline.Senzorii de pe placă alimentează hubul ESP32-S3. Hubul înregistrează pe un card microSD și trimite un singur flux Bluetooth autentificat. În aplicație, modulul de urmărire a distanței ia distanța întâi de la roți și folosește GNSS-ul doar pentru corecții. El comandă afișajul de avans sau întârziere al pilotului și roadbook-ul copilotului și citește virajele dintr-o hartă rutieră offline.BluetoothSenzor de roatăImpulsuriSenzor de mișcareIMUSatelițiGNSSJurnal de sesiunemicroSDHub în mașinăESP32-S3Urmărirea distanțeiÎntâi roțilePilotAbatereCopilotRoadbook

Servicii

IoT, firmware și mobil, un singur sistem

Cum e construit sistemul de raliu: firmware, placă, estimator, aplicație

Estimatorul de progres pe traseu
Distanța măsurată la roți conduce, iar pozițiile din satelit doar o corectează, așa că cifra rămâne stabilă în viraje strânse și în tuneluri.
Firmware și hardware
Un hub ESP32 numără impulsurile roții, citește GNSS-ul și senzorii de mișcare și înregistrează fiecare etapă, apoi transmite datele pe telefon prin Bluetooth Low Energy.
Placă-suport scrisă în cod
Circuitul e generat din cod și trece verificările electrice și de reguli de proiectare. Fabricarea nu a început.
Hărți offline, gândite pentru mașină
Rețeaua de drumuri a României din OpenStreetMap vine în aplicație, iar cifra de ritm rămâne pe ecran chiar dacă alt ecran se blochează.

Tehnologii

Embedded
ESP32, C, FreeRTOS, GNSS, Bluetooth Low Energy
Aplicație mobilă
React Native, TypeScript
Hărți
OpenStreetMap, date rutiere offline
Proiectare hardware
KiCad, simulare de circuite

Următorul studiu de caz

Un sistem ca acesta începe cu un mesaj

Studio
Cluj-Napoca, România, UE